quinta-feira, 9 de setembro de 2010

ROBÔ TWITTEIRO #IN


Se até bebês que ainda não saíram das barrigas das mães e plantas podem twittar, por que não um robô industrial?

O engenheiro de software Matt Thorne desenvolveu uma aplicação usando um ABB (não consegui identificar o modelo do braço mecânico) com um controlador IRC5.

Em um evento no próximo domingo (12/09/10), todas as DMs enviadas ao perfil do robozinho (@scribblybot) serão escritas em uma lousa, e em seguida retwittadas ao seguidores do perfil.

O próprio autor reconhece que essa talvez não seja uma das aplicações mais úteis do universo, mas ela é interessante porque mostra algumas possibilidades do equipamento que muita gente sequer sonha existirem.

Matt prometeu detalhar o seu trabalho após o evento, mas aqui há uma galeria (provisória) de fotos onde dá para se ter uma ideia do que virá.

sexta-feira, 30 de julho de 2010

AUTOMATION BECOMES EASY

Pelo menos, é o que diz o novo site da KUKA (que já está no ar já há uns meses, devo dizer).
 
Lembra que eu queria mais informações a respeito da nova geração de robôs do fabricante alemão? 

Pois é, me esqueci de procurar no lugar mais óbvio. Na verdade, tanto o site como o termo são a bandeira da KUKA para um suposta reinvenção da robótica industrial.

No site há uma seção chamada the new product generation, onde estão os quatro pilares da nova linha da KUKA.

Obviamente, meus comentários serão baseados apenas no que pude ler nos press releases e pelas internets da vida, portanto, não espere muita profundidade ou acuidade técnica, certo?


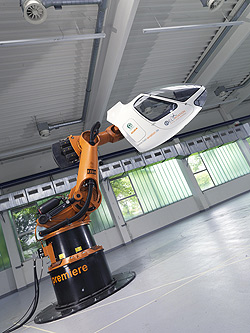
Sucessora da série de braços mecânicos 2000. Mais compacta e mais rápida, segundo o fabricante. Contudo, o payload máximo é de 300 kg, então presumo que os KR 350, 500 e 1000 continuarão na ativa.

Ponto positivo: tanto a base quanto o flange tem os mesmos tamanhos e furações das séries anteriores, o que possibilita a substituição de robôs antigos por esses em linhas já construídas, sem maiores traumas.
 
Pelo que vi na ilustração 3D apresentada no site, o robô tem um motor a menos no manípulo. Ainda estou tentando entender como isso funciona.


O sucessor do (V)KCP. Vendo um vídeo e as fotos tive a impressão de que ele é MAIOR que seu antecessor, e não sei até onde acho isso vantajoso.

Embora na Europa, no Japão e nos Estados Unidos se façam programas offlines mágicos que quase não precisam de ajustes manuais (pelo menos é o que dizem as lendas), no restante do mundo ainda é necessário que um peãozinho (no caso, eu ou você) faça a programação através de um destes, o que implica ficar manuseando-o o dia inteiro, e quanto maior, pior. 

Segundo o press release, o bicho pesa 1 kg

Em compensação, as teclas de função e hotkeys deram lugar a uma interface touchscreen que foi, segundo os próprios, baseada no hype em cima do iPhone e do iPad.


Há também uma porta USB que permite que os programas sejam descarregados diretamente no smartPAD, além de um recurso que já foi comum antigamente mas não estava sendo tão utilizado: o hot-plug. Isso significa que o smartPAD pode ser desconectado e reconectado a um robô que esteja em funcionamento, e o mesmo VAI continuar funcionando.
 
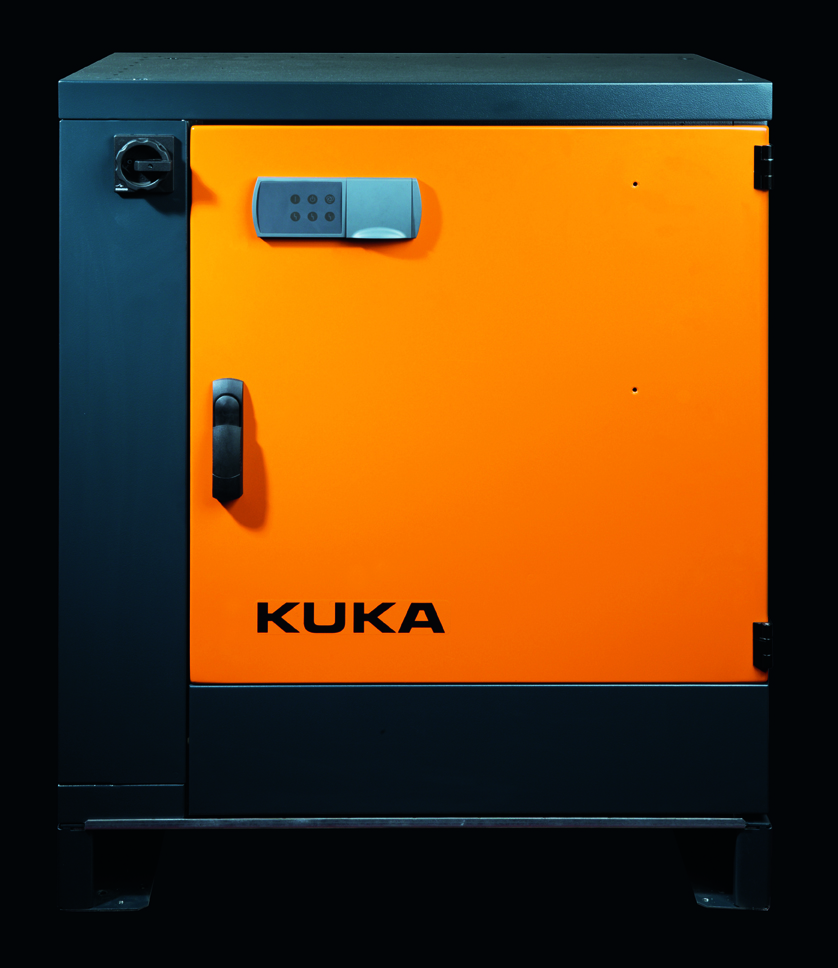
KR C4


Como devoto do Pinguim, ainda não entendi direito o que significa o termo non-proprietary hardware nesse contexto, mas a KUKA afirma que eliminou hardware de terceiros, substituindo por hardware comum ou por soluções via software.


Depois da esticada que deram no KR C2, o KR C4 volta a encolher. Vendo pelo lado do layout isso  é bom. Mas gostaria de saber como está distribuído o hardware dentro do controlador. Qualquer um que já teve que sacar uma PM6 de um KR C1 espremido entre grades deve ter as mesmas dúvidas que eu.


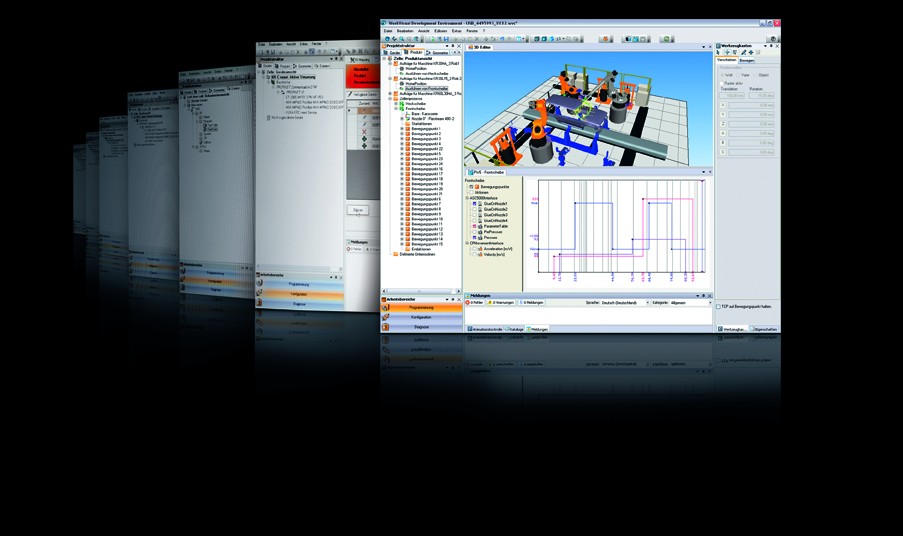
O KUKA.WorkVisual é uma solução tudo-em-um, que junta em uma única ferramenta vários recursos anteriormente disponíveis em softwares diferentes.

Segundo o site, com ele é possível programar, configurar e comissionar o robô, além de fazer declarações do imposto de renda (apenas pessoa física).

Há ainda uma seção chamada Developer's Diaries, com um monte de vídeos curtinhos (a maioria em alemão), dando mais detalhes dos produtos.

P.S.: há pouco tempo o site oficial da KUKA liberou um resumo das novidades aqui.

segunda-feira, 21 de junho de 2010

RUN TO THE HILLS!


O nome científico desse cara aí em cima é SDA10D mas, para os amigos, ele é conhecido com Dexter. 
Tem perfil no Linkedin, fan page no Facebook, e quando vi um parente próximo fazendo hamburgueres numa feira japonesa uns anos atrás, até achei a família simpática.

Mas na última semana meu amigo Luiz Antonio me enviou o link para o vídeo abaixo, e ver nosso amigo Dexter montando um objeto *maior* me deu um puta aperto no coração.

Se liga:


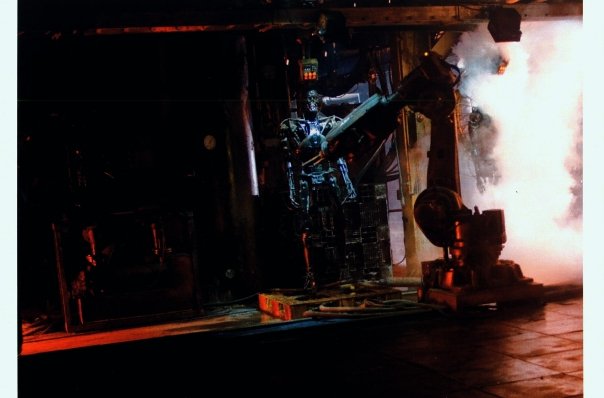
Por que, de cadeiras para um Cyberdine T800 é um pulinho. Cê sabe, né?


(mais fotos aqui)

Outro carinha que, a primeira vista parece inofensivo é o youBot, da KUKA. 


Vendo asim, parece até bonitinho.

Mas imaginem quando ele crecer, ficar do tamanho de um TITAN e for colocado em cima de um omniMove turbinado!

Sim, sim, eu sei que já postei por aqui mesmo um vídeo de robôs industriais montando outros robôs industriais, mas a imagem mental evocada por um equipamento confinado dentro de uma célula é bem diferente da de equipamentos que começam a se parecer mais com você ou que podem te perseguir enquanto você GRIIIIIIIIITTTTTTAAAAA!!!

E isso porque tô falando só de coisas que JÁ estão no mercado. Pode começar a ter pesadelos essa noite.

[PARA OS DESAVISADOS: as notícias são reais, os comentários são brincadeira]

sábado, 19 de junho de 2010

QUANTOS ROBÔS INDUSTRIAIS HÁ NO MUNDO

Não faço a mínima idéia de como o pessoal da AUTOMATICA coletou esses dados (que não são lá muito precisos, veja bem), mas fizeram um infográfico interessante sobre a densidade populacional dos robôs mundo afora, dando um destaque especial à indústria automotiva.

Fiquei surpreso em saber, por exemplo, que Malásia, Austrália e Nova Zelândia tem um nível de automação maior que o da Suécia - terra da ABB.

Agora, o link.

quarta-feira, 16 de junho de 2010

KR C4

Agora a KUKA anunciou oficialmente o novo controlador KR C4 (assim como os novos braços mecânicos QUANTEC). Já tinham dado uma palhinha num anúncio anterior, mas não tinha citado nominalmente os indivíduos.

Pelo novo press release, além de ser altamente escalável, depender menos de terceiros por contar com mais tecnologias abertas, integrar um sistema safety e ter um modo de hibernação que pode economizar 90% da energia, o KR C4 também cura frieiras e coloca você para dormir, com direito a beijinho de boa-noite.

[Os dois últimos features são BRINCADEIRA, certo?]

Aparentemente, nosso velho amigo KCP também está com os dias contados, sendo substituído pelo KUKA Smartpad, que tem interface touchscreen e uma porta usb que permite carregar e descarregar os programas no próprio Smartpad.

Entretanto, ainda não consegui encontrar nenhuma especificação mais detalhada. Se algúem souber de mais informações, dê a letra aí nos comentários.

quinta-feira, 27 de maio de 2010

HELI TRAINER


Vi o link hoje.

O HELI TRAINER parece um desdobramento natural do KUKA 4D (um Robocoaster anabolizado), que, por sua vez, é um descendente do SUPRA.

Aprender a pilotar em um KR 500 deve ser MESMO menos perigoso do que em um helicóptero de verdade. Além disso, a experiência proporcionada pelos graus de liberdade (como odeio esse termo) deve ser mesmo bem mais próxima do real do que aquela proporcionada por simuladores mais tradicionais.

Uma coisa que acho engraçada nisso tudo: os robôs industriais foram criados justamente para EVITAR o contato de seres humanos com determinadas atividades. Mas isso se resumia a atividade fabril. Como outras tecnologias, a robótica [industrial] acabou extrapolando muito seu escopo inicial.

Gostaria ver a cara de George Devol recebendo uma notícia dessas.

sexta-feira, 21 de maio de 2010

IMPRESSÕES

Primeiro, assista o vídeo:


É engraçado perceber as impressões que pessoas de fora da área tem de coisas que, bem, deveriam ser triviais pra quem vive disso.

Algumas semanas atrás, Carlos Cardoso, do site Meio Bit, postou o vídeo aí de cima e teceu algumas considerações a respeito.

O texto do Cardoso derivou para outra direção, mas ficando por aqui, no nosso mundinho, fazer o que está no vídeo é "relativamente" (notaram as aspas?) fácil.

Embora apenas suas irmãs mais novas TrueMove e QuickMove tenham sido citadas, o pulo do gato é uma ferramenta da ABB chamada MultiMove, que permite que vários braços mecânicos sejam coordenados pelo mesmo controlador.

Outros cachorros grandes, como KUKA e FANUC tem recursos similares.

Resumindo muito a história, estamos vendo três equipamentos diferentes fazendo movimentos sincronizados mas, do ponto de vista da programação, há apenas um equipamento.

O programador deve definir os TCPs individuais e um Base Frame que será comum aos três robôs. Depois é, bem, programar. E provavelmente, tanto a definição dos TCPs e Base Frames como o programa em si foram criados, testados e retestados no RobotStudio.

Claro que isso não tira o sense of wonder do vídeo. A mim, continua impressionante do mesmo jeito.

E afinal, vendo por outro lado, o que pode ser REALMENTE engraçado são as impressões que nós, que somos da área e achamos isso normal, deixamos de ter.